

ESP32 Phasenanschnittsteuerung (AC-Dimmer)
Dieses Programm verwandelt einen ESP32 in einen intelligenten Phasenanschnitt-Dimmer (z. B. zur Steuerung von Helligkeit oder Leistung von 230V-Verbrauchern an einem 50Hz-Netz) mit integrierter WLAN-Steuerung.
Die Hauptfunktionen im Detail:
-
Nulldurchgangserkennung (Zero-Crossing): Ein Interrupt (SyncPin) synchronisiert das Programm bei jeder Halbwelle der Netzspannung (alle 10 ms bei 50Hz), um den genauen Startzeitpunkt für die Phasenanschnitt-Verzögerung zu kennen.
-
Präzise Timer-Steuerung: Ein Hardware-Timer berechnet die exakte Verzögerungszeit (abhängig vom Dimmwert in Mikrosekunden) und steuert den TRIAC-Trigger-Pin mit einem kurzen Zündimpuls an.
-
WLAN & Webserver: Das Gerät verbindet sich mit einem WLAN und startet einen asynchronen Webserver auf Port 8080. Über eine einfache HTML-Oberfläche (http://<IP-Adresse>:8080) lässt sich der Dimmwert stufenlos von 0 % (aus) bis 100 % (volle Leistung) einstellen.
Hohe Stabilität (Thread-Safe):
Verwendet kritische Bereiche (portMUX_TYPE), um Datenkonflikte (Race Conditions) zwischen dem Webserver und den schnellen Interrupt-Routinen (ISR) zu verhindern.
-
Speichert den aktuellen Zustand im RTC-RAM, damit er bei bestimmten Reset-Vorgängen erhalten bleibt.
Hier ist eine übersichtliche Struktur-Skizze deines Programms. Sie zeigt, wie die verschiedenen Komponenten (Webserver, Hardware-Interrupts und Timer) auf dem ESP32 zusammenarbeiten:
🌐 Web-Ebene (Nicht-Echtzeit / FreeRTOS)
─────────────────────────────────────────────────────────────
[ Webbrowser / Client ]
│ (HTTP GET /setdim?dimm=XX)
▼
[ AsyncWebServer ]
│
├── 1. Liest den neuen Dimmwert (0–100 %)
├── 2. Berechnet die Phasenanschnitt-Zeit (`phase_cut_time` in µs)
└── 3. Schützt die Variable mit einem Mutex (`pinMux`)
⚡ Echtzeit-Ebene (Interrupts im IRAM - Höchste Priorität)
─────────────────────────────────────────────────────────────
[ 230V Netzspannung / Trafo ]
│
▼ (Nulldurchgang / Zero-Crossing)
[ SyncPin (GPIO 18) ] ──(Fallende Flanke)──► [ ISR_SyncPin() ]
│
├── Friert `phase_cut_time` als `active_cut_time` ein
└── Startet den Hardware-Timer (Verzögerungszeit)
│
▼ (Timer abgelaufen)
[ ISR_Timer() ]
│
├── Phase 0: TRIAC zünden (TriacTriggerPin = HIGH)
├── Phase 1: Zündimpuls stoppen nach 300 µs (LOW)
└── Phase 2: Warten bis zum Ende der Halbwelle (10 ms)
🔌 Hardware-Ebene
─────────────────────────────────────────────────────────────
[ TriacTriggerPin (GPIO 8) ] ──► [ Optokoppler / TRIAC ] ──► [ Last (z. B. Lampe) ]
Kurze Erklärung des Ablaufs:
-
Entkopplung von Webserver und Echtzeit: Der Webserver läuft im Hintergrund und ändert lediglich den globalen dim_value. Er stört die zeitkritische Netzzählung nicht.
-
Die Nulldurchgangserkennung (ISR_SyncPin): Sobald das Stromnetz den Nulldurchgang erreicht, wird die ISR sofort ausgeführt. Sie „friert“ den aktuellen Dimmwert für diese Halbwelle ein (verhindert Flackern durch Wertänderungen mitten im Takt) und startet einen Hardware-Timer.
-
Die Phasensteuerung (ISR_Timer): Der Timer wartet exakt so lange, wie es der Dimmwert vorschreibt (z. B. 5 ms bei 50%), schaltet dann den TRIAC für 300 Mikrosekunden ein, schaltet ihn wieder ab und wartet auf den nächsten Nulldurchgang.
Wichtige Optimierungen & gefundene Schwachstellen (gemini)
-
Mutex-Inkonsistenz & Race Conditions (phase_cut_time)
Im Webserver (/setdim) schützt du das Schreiben von phase_cut_time mit pinMux.
In der Timer-ISR (ISR_Timer) hast du dagegen timerMux verwendet. Da es sich hierbei um zwei völlig unabhängige Mutexe bzw. Spinlocks handelt, bieten sie keinen gegenseitigen Schutz vor gleichzeitigen Zugriffen.
Timing-Konsistenz innerhalb einer Halbwelle
Wenn über den Webserver während einer laufenden Halbwelle ein neuer Dimmwert gesetzt wird, ändert sich phase_cut_time mitten im Timing-Zyklus. Das kann zu unsauberen Zündimpulsen oder Jitter führen.
Lösung: Es ist viel sicherer, den aktuellen Dimmwert (phase_cut_time) einmalig beim Nulldurchgang (ISR_SyncPin) in eine lokale Variable für die aktuelle Halbwelle (z. B. active_cut_time) zu übernehmen. Dadurch läuft jede Halbwelle mit einem stabilen, konsistenten Wert durch.
#undef DEBUG
#include <Arduino.h>
#include <WiFi.h>
#include <ESPAsyncWebServer.h>
#include "esp_log.h"
// Log-Tag für die ESP-Protokollierung
static const char *TAG = "KNER";
// WLAN-Konfiguration
const char *ssid = "wlan";
const char *password = "password";
// Webserver auf Port 8080 initialisieren
AsyncWebServer server(8080);
// Pin-Definitionen
const int TriacTriggerPin = 8; // Gemeinsamer Steuer-Pin für TRIAC und Optokoppler
const int SyncPin = 18; // Eingang für das Nulldurchgangs-Taktsignal (Zero-Crossing)
// Globale Variablen
RTC_DATA_ATTR volatile int dim_value = 50; // Dimmwert in % (0 = aus, 100 = volle Leistung)
volatile unsigned long phase_cut_time = 5000; // Phasenanschnitt-Verzögerung in Mikrosekunden (µs)
volatile unsigned long active_cut_time = 5000; // Für die aktuelle Halbwelle eingefrorener Wert
volatile int isr_phase = 0; // Aktueller Zustand der ISR-Zustandsmaschine
volatile bool allowSenseInterrupt = true; // Sperr-Flag gegen Mehrfach-Trigger
// Timer- und Mutex-Variablen
hw_timer_t *timer = NULL;
portMUX_TYPE pinMux = portMUX_INITIALIZER_UNLOCKED; // Einziger Mutex für kritische Variablen-Bereiche
// Konstanten für die 50Hz-Netzversorgung (1 Periode = 20ms, 1 Halbwelle = 10ms)
const unsigned long PULSE_WIDTH = 300UL; // Dauer des Zündimpulses in µs (300 µs)
const unsigned long HALF_WAVE_US = 10000UL; // Gesamte Dauer einer Halbwelle in µs (10 ms)
/*** @brief Interrupt Service Routine (ISR) für den Nulldurchgang (SyncPin)*/
void IRAM_ATTR ISR_SyncPin(){
if (allowSenseInterrupt){
allowSenseInterrupt = false;
portENTER_CRITICAL_ISR(&pinMux);
isr_phase = 0;
// Dimmwert für diese Halbwelle einmalig einfrieren, um Race Conditions zu verhindern
active_cut_time = phase_cut_time;
digitalWrite(TriacTriggerPin, LOW);
// Sonderfall 1: 100% Leistung (Keine Verzögerung, sofort zünden)
if (active_cut_time <= 10){
digitalWrite(TriacTriggerPin, HIGH);
timerRestart(timer);
timerAlarm(timer, PULSE_WIDTH, false, 0);
isr_phase = 1;
}
// Sonderfall 2: Fast 0% Leistung (Fast am Ende der Halbwelle)
else if (active_cut_time >= HALF_WAVE_US - PULSE_WIDTH){
digitalWrite(TriacTriggerPin, LOW);
timerRestart(timer);
timerAlarm(timer, HALF_WAVE_US, false, 0);
isr_phase = 3;
}
// Normaler Dimm-Betrieb: Warten bis zum Phasenanschnitt
else{
timerRestart(timer);
timerAlarm(timer, active_cut_time, false, 0);
isr_phase = 0;
}
portEXIT_CRITICAL_ISR(&pinMux);
}
}
/*** @brief ISR für den Hardware-Timer (Phasensteuerung / Zündimpuls-Management)*/
void IRAM_ATTR ISR_Timer(){
portENTER_CRITICAL_ISR(&pinMux);
if (isr_phase == 0){
// Schritt 1: Verzögerungszeit ist abgelaufen -> TRIAC zünden
digitalWrite(TriacTriggerPin, HIGH);
timerRestart(timer);
timerAlarm(timer, PULSE_WIDTH, false, 0);
isr_phase = 1;
}
else if (isr_phase == 1){
// Schritt 2: Zündimpuls-Dauer (300 µs) vorbei -> TRIAC-Trigger ausschalten (LOW)
digitalWrite(TriacTriggerPin, LOW);
// Berechne die verbleibende Restzeit bis zum Ende der 10ms-Halbwelle anhand des eingefrorenen Wertes
unsigned long remaining_time = HALF_WAVE_US - active_cut_time - PULSE_WIDTH;
if (remaining_time < 100) remaining_time = 100;
timerRestart(timer);
timerAlarm(timer, remaining_time, false, 0);
isr_phase = 2;
}
else{
// Schritt 3: Halbwelle komplett beendet -> Timer stoppen, auf nächsten Nulldurchgang warten
digitalWrite(TriacTriggerPin, LOW);
timerStop(timer);
isr_phase = 0;
allowSenseInterrupt = true;
}
portEXIT_CRITICAL_ISR(&pinMux);
}
void setup(){
Serial.begin(115200);
// Pins konfigurieren
pinMode(TriacTriggerPin, OUTPUT);
digitalWrite(TriacTriggerPin, LOW);
#ifdef DEBUG
pinMode(SyncPin, INPUT_PULLDOWN);
#else
pinMode(SyncPin, INPUT_PULLUP);
#endif
// WLAN-Verbindung herstellen
Serial.println("Connecting to WiFi...");
WiFi.begin(ssid, password);
while (WiFi.status() != WL_CONNECTED) {
delay(1000);
Serial.print(".");
}
Serial.println("\nConnected to WiFi");
Serial.print("IP address: ");
Serial.println(WiFi.localIP());
// --- Webserver Routen ---
server.on("/", HTTP_GET, [](AsyncWebServerRequest *request){
String html = "<html><body>";
html += "<h1>ESP32 TRIAC Control</h1>";
html += "<p>Dimmwert: " + String(dim_value) + " %</p>";
html += "<form action=\"/setdim\" method=\"GET\">";
html += "<label for=\"dimm\">Dimmwert (0-100 %): </label>";
html += "<input type=\"number\" id=\"dimm\" name=\"dimm\" min=\"0\" max=\"100\" value=\"" + String(dim_value) + "\">";
html += "<input type=\"submit\" value=\"Set Dimmwert\">";
html += "</form>";
html += "</body></html>";
request->send(200, "text/html", html);
});
server.on("/setdim", HTTP_GET, [](AsyncWebServerRequest *request){
if (request->hasParam("dimm")) {
String dimmParam = request->getParam("dimm")->value();
int new_dim_value = dimmParam.toInt();
if (new_dim_value >= 0 && new_dim_value <= 100) {
portENTER_CRITICAL(&pinMux);
dim_value = new_dim_value;
phase_cut_time = round(HALF_WAVE_US * ((100 - dim_value) / 100.0));
portEXIT_CRITICAL(&pinMux);
Serial.print("Dimmwert auf ");
Serial.print(dim_value);
Serial.print(" % gesetzt. Delay: ");
Serial.print(phase_cut_time);
Serial.println(" µs");
} else {
Serial.println("Ungültiger Dimmwert! Bitte Wert zwischen 0 und 100 eingeben.");
}
}
request->send(200, "text/html", "ok");
request->redirect("/");
});
server.begin();
Serial.println("Server gestartet");
// Interrupt für den Nulldurchgang
attachInterrupt(digitalPinToInterrupt(SyncPin), ISR_SyncPin, FALLING);
// Hardware-Timer konfigurieren (1 MHz Takt = 1 Tick pro Mikrosekunde)
timer = timerBegin(1000000);
while (timer == NULL) {
Serial.println("Fehler: Timer ist NULL");
delay(500);
}
timerAttachInterrupt(timer, &ISR_Timer);
}
void loop(){
#ifdef DEBUG
delayMicroseconds(30000UL);
pinMode(SyncPin, INPUT_PULLUP);
pinMode(SyncPin, INPUT_PULLDOWN);
#endif
}
###########################################################
Ich habe das Programm überarbeitet. Zuerst die wichtigsten Probleme im Original, danach der Code.
Gefundene Probleme
-
Doppelte HTTP-Antwort: request->send(...) und danach request->redirect(...) im Handler /setdim. Das ist ein Bug, es darf nur eine Antwort geben.
-
Absturzgefahr beim Start: attachInterrupt() lief vor timerBegin(). Kommt ein Nulldurchgang dazwischen, greift die ISR auf timer == NULL zu.
-
Mögliches Einfrieren: Das Flag allowSenseInterrupt wird nur vom Timer zurückgesetzt. Geht ein Timer-Alarm verloren, wird der Dimmer nie wieder freigegeben. Besser ist eine Zeitsperre per Zeitstempel in der ISR, das ist selbstheilend.
-
Zu viele Zustände: Die dritte Phase (Restzeit bis Halbwellenende) ist überflüssig, wenn die Sperre über den Zeitstempel läuft. Die Sonderfälle 0 % und 100 % sind jetzt sauber getrennt.
-
Mutex unnötig: Ein aligned 32-Bit-Wert ist auf dem ESP32 atomar. portENTER_CRITICAL in der ISR und im Webhandler kostet nur Jitter.
-
digitalWrite in der ISR ist langsam. gpio_ll_set_level ist inline und IRAM-sicher.
-
RTC_DATA_ATTR bringt ohne Deep Sleep nichts. Außerdem wurde phase_cut_time nach einem Wakeup nie aus dim_value berechnet.
-
Eingabevalidierung: toInt() liefert bei "abc" 0, das schaltet den Dimmer unbeabsichtigt aus.
-
WLAN-Schleife blockiert endlos. Der Dimmer startet jetzt zuerst und läuft auch ohne WLAN.
-
Leistungskurve: Ein linearer Zeitverlauf ist nicht linear in der Leistung. Optional wird per Bisektion eine Kompensation für ohmsche Lasten berechnet, außerhalb der ISR.
-
Unbenutzte Includes und TAG entfernt, HTML ohne String-Verkettung.
Optimierter Code
#include <Arduino.h>
#include <WiFi.h>
#include <ESPAsyncWebServer.h>
#include "hal/gpio_ll.h"
#include "esp_timer.h"
// ---------- Konfiguration ----------
#define SIMULATE_SYNC 0 // 1 = Nulldurchgang per Pull-Up/Down simulieren (Debug)
#define LINEARIZE_POWER 1 // 1 = Dimmwert entspricht ungefähr der Leistung (ohmsche Last)
const char *ssid = "wlan";
const char *password = "password";
constexpr uint8_t TRIAC_PIN = 8; // Zündausgang (TRIAC / Optokoppler)
constexpr uint8_t SYNC_PIN = 18; // Nulldurchgangs-Eingang
constexpr uint32_t HALF_WAVE_US = 10000; // 50 Hz -> 10 ms pro Halbwelle
constexpr uint32_t PULSE_US = 300; // Zündimpulsdauer
constexpr uint32_t MIN_SYNC_GAP_US = 7000; // Entprellung / Sperrzeit
constexpr uint32_t MAX_DELAY_US = HALF_WAVE_US - 2 * PULSE_US; // darüber = aus
constexpr uint32_t MIN_DELAY_US = 10; // darunter = sofort zünden
// ---------- Globale Zustände ----------
AsyncWebServer server(8080);
hw_timer_t *timer = nullptr;
volatile uint32_t g_delay_us = HALF_WAVE_US / 2; // Phasenanschnitt in µs
volatile int g_dim = 50; // Dimmwert in %
volatile uint8_t g_phase = 0; // 0 = warte auf Zündung, 1 = Impuls läuft
volatile int64_t g_lastSync = 0;
// ---------- Hilfsfunktionen ----------
static inline void IRAM_ATTR triac(bool on) {
gpio_ll_set_level(&GPIO, TRIAC_PIN, on ? 1 : 0);
}
// Dimmwert (%) -> Verzögerung (µs). Läuft nur im normalen Kontext, nie in der ISR.
uint32_t dimToDelayUs(int dim) {
if (dim <= 0) return HALF_WAVE_US; // aus
if (dim >= 100) return 0; // volle Leistung
float target = dim / 100.0f;
#if LINEARIZE_POWER
// Leistung P(a) = 1 - a/PI + sin(2a)/(2PI), a = Zündwinkel; Umkehrung per Bisektion
float lo = 0.0f, hi = PI;
for (int i = 0; i < 20; i++) {
float mid = 0.5f * (lo + hi);
float p = 1.0f - mid / PI + sinf(2.0f * mid) / (2.0f * PI);
if (p > target) lo = mid; else hi = mid;
}
return (uint32_t)(lo / PI * HALF_WAVE_US);
#else
return (uint32_t)roundf(HALF_WAVE_US * (1.0f - target));
#endif
}
void setDim(int dim) {
g_dim = dim;
g_delay_us = dimToDelayUs(dim); // 32-Bit-Schreibzugriff ist atomar
Serial.printf("Dimmwert %d %% -> Delay %lu us\n", dim, (unsigned long)g_delay_us);
}
// ---------- ISRs ----------
void IRAM_ATTR isrSync() {
int64_t now = esp_timer_get_time();
if (now - g_lastSync < MIN_SYNC_GAP_US) return; // Störimpuls / Doppeltrigger
g_lastSync = now;
triac(false);
g_phase = 0;
uint32_t d = g_delay_us;
if (d >= MAX_DELAY_US) return; // praktisch aus: nichts zünden
if (d < MIN_DELAY_US) d = MIN_DELAY_US;
timerRestart(timer);
timerAlarm(timer, d, false, 0);
}
void IRAM_ATTR isrTimer() {
if (g_phase == 0) { // Verzögerung vorbei -> zünden
triac(true);
g_phase = 1;
timerRestart(timer);
timerAlarm(timer, PULSE_US, false, 0);
} else { // Impuls vorbei -> Gate aus
triac(false);
}
}
// ---------- Webseite ----------
static const char INDEX_HTML[] PROGMEM = R"rawliteral(
<!DOCTYPE html><html><head><meta charset="utf-8">
<meta name="viewport" content="width=device-width, initial-scale=1">
<title>ESP32 TRIAC</title></head><body>
<h1>ESP32 TRIAC Control</h1>
<p>Dimmwert: %DIM% %</p>
<form action="/setdim" method="GET">
<label for="dimm">Dimmwert (0-100 %): </label>
<input type="number" id="dimm" name="dimm" min="0" max="100" value="%DIM%">
<input type="submit" value="Setzen">
</form></body></html>
)rawliteral";
void setupWeb() {
server.on("/", HTTP_GET, [](AsyncWebServerRequest *request) {
request->send(200, "text/html", INDEX_HTML,
[](const String &var) -> String {
return var == "DIM" ? String(g_dim) : String();
});
});
server.on("/setdim", HTTP_GET, [](AsyncWebServerRequest *request) {
if (!request->hasParam("dimm")) {
request->send(400, "text/plain", "Parameter 'dimm' fehlt");
return;
}
String s = request->getParam("dimm")->value();
s.trim();
bool numeric = s.length() > 0 && s.length() <= 3;
for (size_t i = 0; numeric && i < s.length(); i++) numeric = isDigit(s[i]);
int v = numeric ? s.toInt() : -1;
if (v < 0 || v > 100) {
request->send(400, "text/plain", "Ungueltiger Dimmwert (0-100)");
return;
}
setDim(v);
request->redirect("/");
});
server.begin();
}
// ---------- Setup / Loop ----------
void setup() {
Serial.begin(115200);
pinMode(TRIAC_PIN, OUTPUT);
digitalWrite(TRIAC_PIN, LOW);
pinMode(SYNC_PIN, SIMULATE_SYNC ? INPUT_PULLDOWN : INPUT_PULLUP);
// Dimmer zuerst starten (Timer VOR dem Interrupt!), läuft auch ohne WLAN
timer = timerBegin(1000000); // 1 MHz = 1 Tick pro µs
while (timer == nullptr) {
Serial.println("Fehler: Timer ist NULL");
delay(500);
}
timerAttachInterrupt(timer, &isrTimer);
setDim(g_dim);
attachInterrupt(digitalPinToInterrupt(SYNC_PIN), isrSync, FALLING);
// WLAN mit Timeout
WiFi.mode(WIFI_STA);
WiFi.setAutoReconnect(true);
WiFi.setSleep(false); // weniger Latenz/Jitter
WiFi.begin(ssid, password);
Serial.print("Connecting to WiFi");
uint32_t t0 = millis();
while (WiFi.status() != WL_CONNECTED && millis() - t0 < 20000) {
delay(500);
Serial.print(".");
}
if (WiFi.status() == WL_CONNECTED) {
Serial.print("\nIP address: ");
Serial.println(WiFi.localIP());
} else {
Serial.println("\nWLAN nicht verbunden, Dimmer laeuft trotzdem weiter");
}
setupWeb();
Serial.println("Server gestartet");
}
void loop() {
#if SIMULATE_SYNC
delay(10);
pinMode(SYNC_PIN, INPUT_PULLUP);
pinMode(SYNC_PIN, INPUT_PULLDOWN); // erzeugt eine fallende Flanke
#else
delay(1000);
#endif
}
Hinweise zur Hardware
-
Offset des Nulldurchgangs: Optokoppler-Detektoren melden die Flanke meist etwas vor oder nach dem echten Nulldurchgang (oft 100 bis 500 µs). Das lässt sich am Oszilloskop messen und in isrSync zum Delay addieren.
-
Dimmwert speichern: Soll er einen Neustart überleben, nimm Preferences und speichere ihn verzögert, zum Beispiel 5 Sekunden nach der letzten Änderung, damit der Flash nicht verschleißt.
-
Zeitbasis des Sync-Signals: Der Code geht von einer Flanke pro Halbwelle aus (Brückengleichrichter am Detektor). Kommt nur eine Flanke pro Vollwelle, musst du HALF_WAVE_US und die Zündlogik anpassen oder beide Halbwellen separat behandeln.
-
Sicherheit: Netzspannung ist lebensgefährlich. Das ESP32 muss sauber galvanisch getrennt sein, zum Beispiel mit Optokoppler MOC3021 oder ähnlichem. Bei induktiven Lasten brauchst du ein Snubber-Glied.
Wenn du mir sagst, welches Board du nutzt (Pin 8 und 18 deuten auf C3 oder S3 hin) und welche Last du dimmst, kann ich die Parameter noch genauer abstimmen.
Hier die Skizze: oben der Start, darunter der Ablauf pro Halbwelle und die Verbindung zum Webserver.
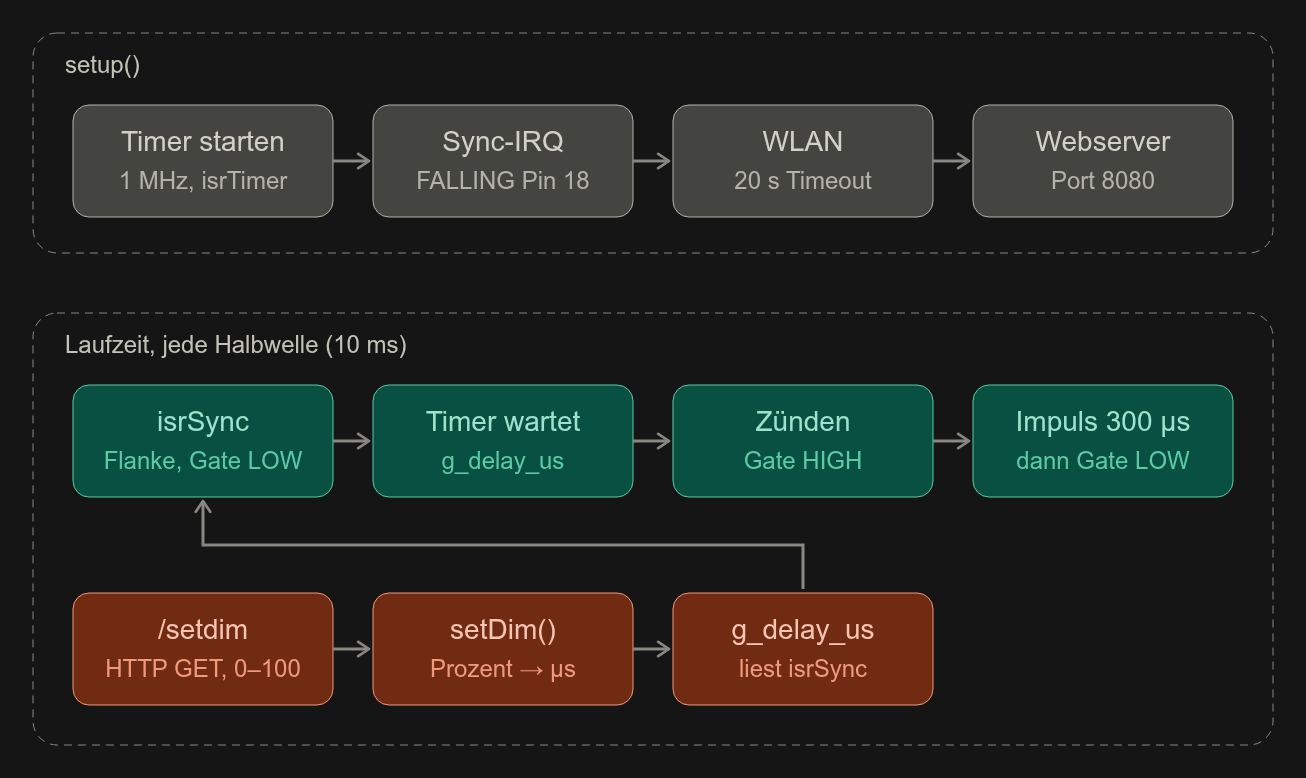
Der Ablauf in kurzen Worten:
-
Grau (setup()): Timer und Sync-Interrupt werden zuerst gestartet, damit der Dimmer auch ohne WLAN läuft. Danach folgen WLAN und Webserver.
-
Türkis (Laufzeit): Bei jeder fallenden Flanke an Pin 18 sperrt isrSync das Gate und startet den Timer mit g_delay_us. Läuft der Timer ab, zündet isrTimer den TRIAC. Nach 300 µs setzt er das Gate wieder auf LOW. Der TRIAC hält dann selbst bis zum nächsten Nulldurchgang.
-
Koralle (Web): /setdim rechnet den Prozentwert in Mikrosekunden um und schreibt ihn in g_delay_us. Das ist die einzige Verbindung zwischen Webserver und ISR. Die nächste Halbwelle übernimmt den neuen Wert.
Wenn du möchtest, zeichne ich zusätzlich ein Zeitdiagramm einer Halbwelle mit Sinus, Zündzeitpunkt und Impuls.